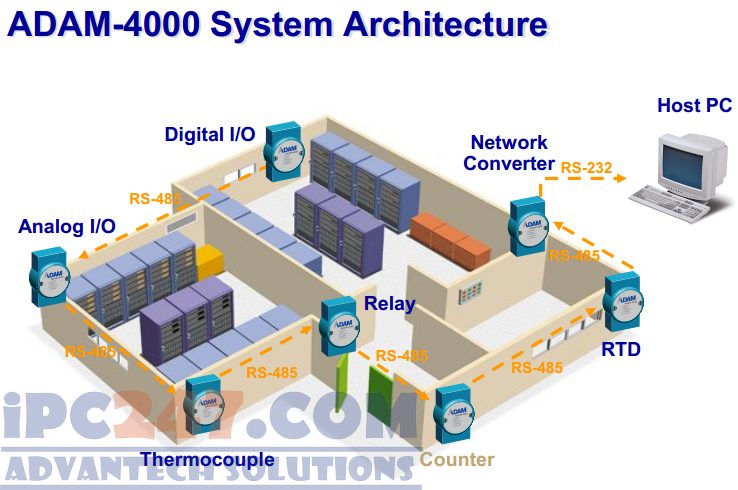
Mô-đun Remote I/O ADAM của Advantech đặt ngay tại nơi có tín hiệu, biến giá trị vật lý của cảm biến thành con số cho phần mềm giám sát. Phần chọn mã và phần đấu bus đã có bài riêng. Bài viết này lo phần còn lại và cũng là phần hay hỏng nhất: đoạn dây từ cảm biến tới đầu cốt của mô-đun, cách cấp nguồn cho vòng dòng, cách nối đất chống nhiễu, và cách nghiệm thu từng điểm đo trước khi bàn giao.

1. Ba lớp trong một điểm đo
Một điểm đo hoàn chỉnh gồm ba lớp, và lỗi ở lớp nào cũng hiện ra thành một con số sai trên màn hình giám sát. Tách rõ ba lớp giúp khoanh vùng sự cố nhanh.
| Lớp | Thành phần | Lỗi thường gặp ở lớp này |
|---|---|---|
| Lớp cảm biến | Đầu đo, bộ chuyển đổi tín hiệu, thang đo đặt trên cảm biến | Thang đo trên cảm biến khác thang đo khai trong phần mềm |
| Lớp dây và nguồn | Cáp tín hiệu, lớp chắn, nguồn nuôi vòng, đầu cốt | Nhiễu do đi chung máng động lực, thiếu nguồn nuôi vòng, siết cốt lỏng |
| Lớp mô-đun và phần mềm | Kênh vào của mô-đun, kiểu tín hiệu đã đặt, công thức quy đổi | Đặt nhầm kiểu tín hiệu, quy đổi sai đầu thang, đọc nhầm số kênh |
Thứ tự kiểm khi có sự cố nên đi ngược từ dưới lên: xem con số thô mà mô-đun trả về trước, rồi mới ra hiện trường. Con số thô nằm ngoài dải hợp lệ thì lỗi ở lớp dây hoặc lớp cảm biến; con số thô đúng mà giá trị hiển thị sai thì lỗi ở công thức quy đổi.
2. Đấu cảm biến hai dây, ba dây và bốn dây
Đa số cảm biến công nghiệp trả tín hiệu dòng bốn tới hai mươi miliampe. Cùng một loại tín hiệu nhưng có ba kiểu đấu, và chọn nhầm kiểu là lỗi phổ biến nhất khi lắp mới.
| Kiểu cảm biến | Số lõi cáp cần | Nguồn nuôi lấy ở đâu | Điểm phải kiểm khi đấu |
|---|---|---|---|
| Hai dây, kiểu vòng dòng | 2 lõi | Nguồn một chiều nối tiếp trong vòng đo | Phải có nguồn trong vòng, nếu không mô-đun đọc về không |
| Ba dây | 3 lõi | Nguồn riêng, dùng chung một dây làm điểm chung | Điểm chung của nguồn và của mô-đun phải nối với nhau |
| Bốn dây | 4 lõi | Nguồn riêng hoàn toàn | Đấu đơn giản nhất nhưng tốn cáp, hợp với cảm biến đặt gần tủ |
| Cảm biến trả điện áp | 2 tới 3 lõi | Nguồn riêng | Chỉ đấu khi đoạn dây ngắn, tín hiệu áp suy hao theo chiều dài |
Ngõ vào analog của mô-đun ADAM có trở kháng khác nhau theo kiểu tín hiệu. Theo thông số công bố của ADAM-4017+, trở kháng vào là 20 megaohm với tín hiệu áp và 120 ohm với tín hiệu dòng. Con số 120 ohm nói lên bản chất của phép đo dòng: mô-đun đặt một điện trở nhỏ trong vòng rồi đo điện áp rơi trên nó. Vì vậy mỗi vòng dòng chỉ nên có một điểm đo; muốn nhiều thiết bị cùng đọc một cảm biến thì phải dùng bộ chia tín hiệu, không nối tiếp thêm mô-đun.
Một điểm nữa hay bị bỏ qua: chọn kiểu tín hiệu dòng thay vì áp bất cứ khi nào đoạn dây dài. Tín hiệu dòng không suy hao theo điện trở dây, còn tín hiệu áp thì có. Với cảm biến đặt cách tủ vài chục mét, đây là khác biệt giữa số đo đúng và số đo lệch đều một khoảng cố định.
3. Cấp nguồn vòng dòng và nối đất chống nhiễu
- Nguồn nuôi vòng. Cảm biến hai dây cần một nguồn một chiều nằm trong vòng đo, thường lấy từ nguồn 24 V của tủ. Cần tính điện áp rơi trên toàn vòng gồm cảm biến, điện trở dây và điện trở đo của mô-đun; nếu điện áp còn lại thấp hơn ngưỡng làm việc của cảm biến thì số đo bị treo ở đầu thang.
- Nguồn cho mô-đun. Nhóm mô-đun ADAM nhận nguồn một chiều dải rộng và tiêu thụ thấp; ví dụ ADAM-4017+ công bố mức tiêu thụ 1,2 W ở 24 V một chiều, còn ADAM-6060 công bố 2 W ở 24 V một chiều, nguồn vào dải 10 tới 30 V. Cộng công suất toàn tủ rồi nhân hệ số dự phòng trước khi chọn bộ nguồn, đừng chọn bộ nguồn vừa khít.
- Lớp chắn của cáp. Cáp tín hiệu dùng loại đôi xoắn có lớp chắn, và lớp chắn chỉ nối đất tại một đầu. Nối cả hai đầu tạo vòng dòng chạy quẩn giữa hai điểm đất có điện thế khác nhau, và đó là nguồn nhiễu mạnh hơn cả nhiễu từ bên ngoài.
- Khoảng cách với cáp động lực. Cáp tín hiệu và cáp ra biến tần không đi chung máng. Nếu buộc phải cắt nhau thì cắt vuông góc, không chạy song song dài. Trong tủ, hàng kẹp tín hiệu nên tách khỏi hàng kẹp động lực.
- Cách ly kênh. Với điểm đo nằm trên thiết bị có điện thế đất khác tủ, chọn mã có cách ly để tránh dòng chạy qua mạch đo. Đây là lý do các mã có cách ly cao đắt hơn và cũng là lý do không nên tiết kiệm ở khoản này.
4. Quy đổi thang đo và kiểm sai số
Sau khi dây đã đúng, việc còn lại là chuyển con số thô thành đại lượng vật lý. Với thang bốn tới hai mươi miliampe, phép quy đổi tuyến tính: lấy tỷ lệ giữa phần dòng vượt trên bốn miliampe và độ rộng mười sáu miliampe, rồi nhân với độ rộng thang đo và cộng đầu thang.
| Cảm biến | Thang đo | Dòng đọc về | Giá trị quy đổi |
|---|---|---|---|
| Áp suất đường ống | 0 tới 10 bar | 12 mA | 5 bar |
| Mức bể chứa | 0 tới 5 m | 8 mA | 1,25 m |
| Nhiệt độ qua bộ chuyển đổi | 0 tới 200 độ C | 20 mA | 200 độ C |
| Lưu lượng | 0 tới 100 mét khối mỗi giờ | 4 mA | 0 mét khối mỗi giờ |
Giá trị dưới bốn miliampe là dấu hiệu đứt dây hoặc mất nguồn vòng, không phải giá trị đo bằng không. Đây là lý do nên chọn mã có chức năng phát hiện đứt dây cho các điểm quan trọng, và nên đặt ngưỡng cảnh báo riêng cho vùng dưới đầu thang trong phần mềm giám sát.
Về sai số, cần phân biệt hai loại. Sai lệch cố định trên toàn thang thường do quy đổi sai đầu thang hoặc do cảm biến chưa chỉnh không. Sai lệch tăng dần theo giá trị đo thường do độ rộng thang khai trong phần mềm khác độ rộng thang thật của cảm biến. Ghi lại giá trị tại ba mức kiểm tra là đủ để phân biệt hai loại này.
5. Nghiệm thu điểm đo trước khi bàn giao
Danh mục dưới đây dùng cho mỗi điểm đo, làm một lần và giữ lại. Chi phí làm biên bản này nhỏ hơn nhiều so với chi phí dò lại một tuyến tín hiệu sau khi nhà máy đã chạy.
- Ghi mã cảm biến, thang đo đặt trên cảm biến và kiểu tín hiệu ngõ ra.
- Ghi mã mô-đun, số kênh đã đấu và kiểu tín hiệu đã đặt trên kênh đó.
- Đo điện áp nguồn tại đầu cốt của mô-đun khi tủ mang tải đầy đủ.
- Bơm tín hiệu chuẩn ở ba mức đầu thang, giữa thang và cuối thang, ghi giá trị hiển thị.
- Ngắt một dây tín hiệu và kiểm xem phần mềm có báo đứt dây hay không.
- Chụp ảnh hàng kẹp và ghi số hiệu dây theo sơ đồ, lưu cùng biên bản.
Với hệ dùng mô-đun mạng, thêm một bước nữa: ghi lại địa chỉ mạng, cổng và bảng thanh ghi của từng mô-đun. Nhóm mã Ethernet như ADAM-6017 có trang cấu hình trên trình duyệt và hỗ trợ các phép tính sẵn như giá trị lớn nhất, nhỏ nhất và trung bình, nên phần cấu hình có thể chụp màn hình lưu kèm.
6. Chọn mô-đun và thiết bị cho hệ thu thập dữ liệu
Trên site này, các mã mô-đun nằm trong chuyên mục Remote I/O modules. Bảng thông số từng mã và cách chọn theo loại tín hiệu của nhóm chạy tuyến nối tiếp nằm ở bài ADAM-4000 Series; nhóm chạy mạng Ethernet nằm ở bài ADAM-6000 Series. Hai bài đó trả lời câu hỏi mua mã nào, còn bài này trả lời câu hỏi đấu ra sao.
Khi hỏi hàng nên gửi bảng kê điểm tín hiệu gồm sáu cột: tên điểm đo, loại cảm biến, thang đo, kiểu đấu dây, khoảng cách từ cảm biến tới tủ và nhiệt độ cao nhất tại vị trí đặt mô-đun. Bảng này quyết định số mô-đun, loại cáp và việc có cần bản chịu nhiệt rộng hay không. Phần máy tính đứng đầu hệ thống, nơi chạy phần mềm giám sát và lưu dữ liệu, liệt kê tại danh mục máy tính công nghiệp Advantech trên IPC247. Nếu cấu hình máy tính chưa chốt, chạy công cụ chọn máy theo yêu cầu rồi gửi kết quả kèm bảng kê điểm tín hiệu.
Câu hỏi thường gặp về Remote I/O ADAM
Cảm biến hai dây và cảm biến bốn dây khác nhau ở chỗ nào?
Cảm biến hai dây lấy điện ngay từ vòng dòng đo, nên hai dây vừa mang nguồn vừa mang tín hiệu và bắt buộc phải có nguồn nuôi vòng trong mạch. Cảm biến bốn dây có đường nguồn riêng và đường tín hiệu riêng, đấu đơn giản hơn nhưng tốn thêm hai lõi cáp. Cảm biến ba dây dùng chung một dây làm điểm chung cho cả nguồn và tín hiệu.
Mô-đun ADAM có tự cấp nguồn cho cảm biến bốn đến hai mươi miliampe không?
Không mặc định. Ngõ vào analog của mô-đun là ngõ đo, không phải nguồn nuôi vòng. Với cảm biến hai dây, mạch phải có một nguồn một chiều nối tiếp trong vòng, thường lấy từ chính nguồn 24 V của tủ. Cần kiểm tra sơ đồ đấu trong tài liệu của từng mã trước khi đi dây.
Vì sao giá trị đọc về nhảy dù cảm biến vẫn tốt?
Ba nguyên nhân hay gặp theo thứ tự. Thứ nhất, cáp tín hiệu đi chung máng với cáp động lực của biến tần. Thứ hai, lớp chắn của cáp nối đất ở cả hai đầu tạo thành vòng dòng chạy quẩn. Thứ ba, điểm chung của mô-đun và điểm chung của nguồn cảm biến không nối với nhau. Kiểm ba điểm này trước khi nghi ngờ mô-đun hỏng.
Quy đổi từ dòng điện sang giá trị đo như thế nào?
Với thang bốn đến hai mươi miliampe, giá trị đo bằng giá trị đầu thang cộng với phần chênh lệch thang nhân cho tỷ lệ giữa dòng đo trừ bốn và mười sáu. Ví dụ cảm biến áp suất thang không tới mười bar đọc về mười hai miliampe thì áp suất là năm bar. Phần quy đổi này đặt trong phần mềm giám sát hoặc trong cấu hình mô-đun tùy mã.
Nghiệm thu một điểm đo cần ghi lại những gì?
Tối thiểu sáu mục: mã cảm biến và thang đo, mã mô-đun cùng số kênh đã đấu, kiểu đấu dây, giá trị đọc tại ba mức kiểm tra, sai lệch so với thiết bị chuẩn, và ảnh chụp đầu cốt tại hiện trường. Biên bản này giúp lần sau chỉ cần đối chiếu thay vì phải dò lại toàn tuyến.
Đọc thêm về thiết bị: toàn bộ máy tính công nghiệp Advantech cùng các hãng khác trên ipc247.com.


