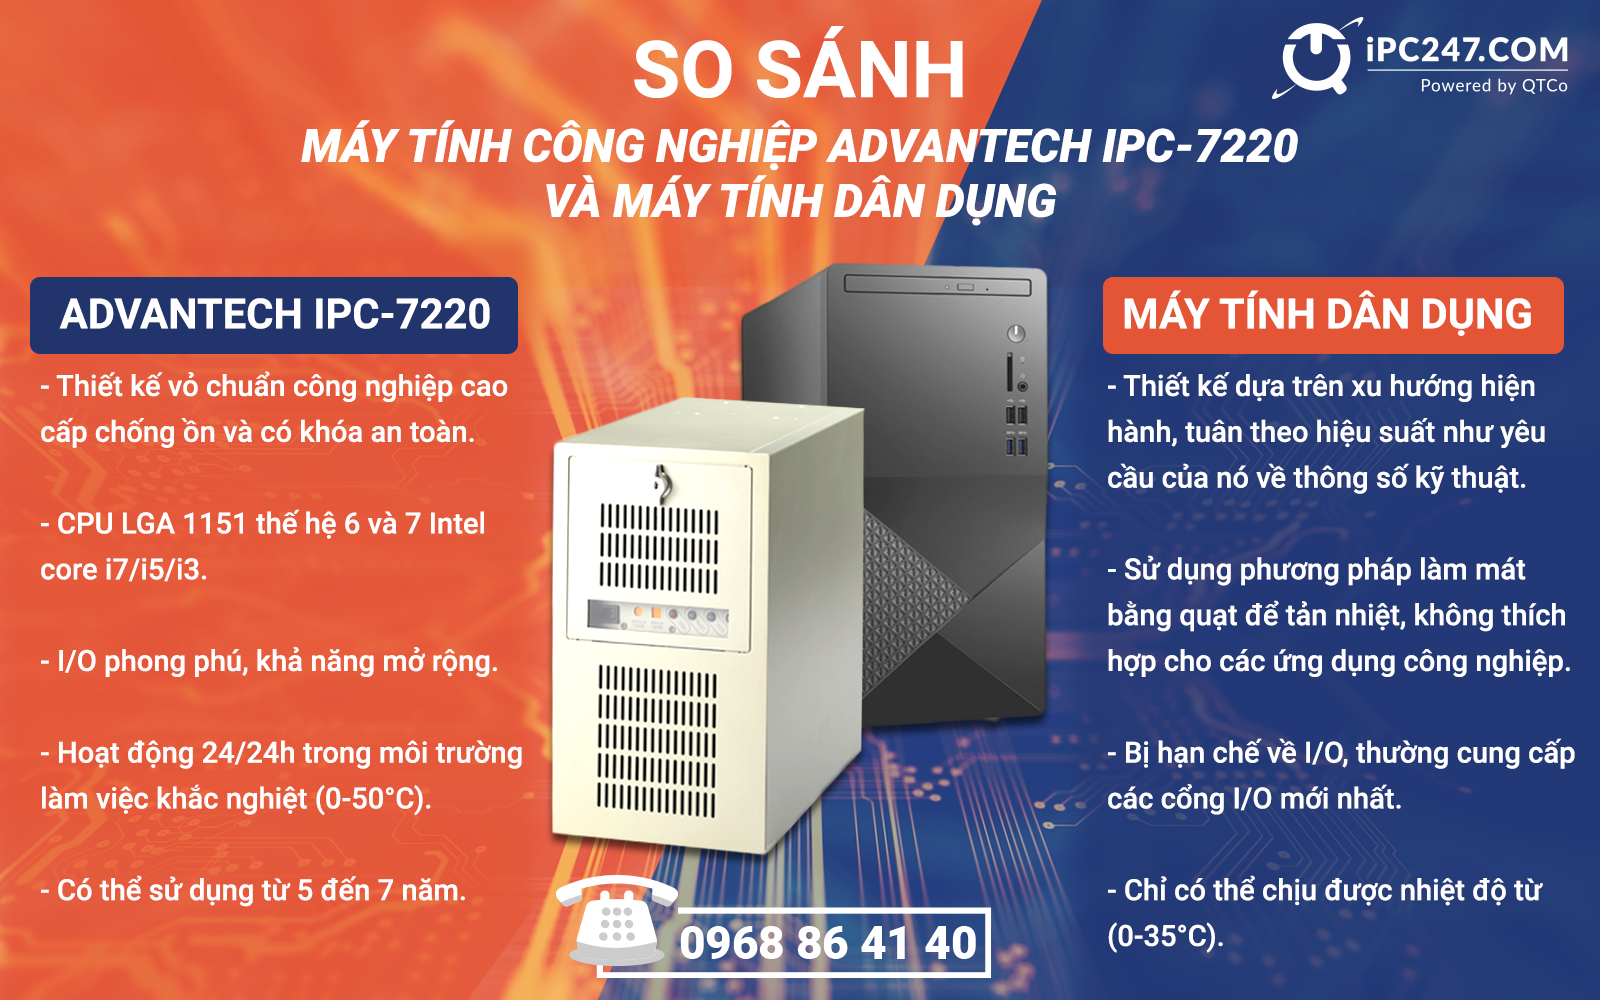
Một cánh tay robot đứng một mình không làm được việc gì. Quanh nó là hàng rào an toàn, băng tải cấp phôi, camera nhìn phôi, màn hình cho thợ vận hành và lớp máy tính nối tất cả lại. Bài viết trình bày các lớp thiết bị trong một tế bào robot, yêu cầu kỹ thuật với lớp máy tính, và máy tính công nghiệp Advantech cho robot ở từng vị trí lắp đặt.

Một tế bào robot gồm những lớp thiết bị nào
Lớp chuyển động. Bộ điều khiển do hãng robot cung cấp, lo quỹ đạo, tốc độ và giới hạn khớp của cánh tay. Đây là phần khép kín, thường không cho phép cài thêm phần mềm ngoài.
Lớp an toàn. Hàng rào, cửa có khoá, thảm cảm ứng, nút dừng khẩn và bộ điều khiển an toàn. Lớp này chạy độc lập với mọi thứ còn lại và không được phép phụ thuộc vào một máy tính đa dụng.
Lớp thị giác. Camera nhìn phôi trên băng tải hoặc trong khay, cùng máy tính chạy phần mềm xử lý ảnh. Kết quả của lớp này là toạ độ và góc gắp, gửi sang bộ điều khiển robot.
Lớp giám sát. Máy tính nhận lệnh sản xuất, chọn công thức theo mã hàng, đếm sản lượng, ghi nhật ký lỗi và gửi số liệu lên hệ thống điều độ của nhà máy.
Lớp thao tác tại chỗ. Màn hình cảm ứng để thợ chọn mã hàng, xem nhịp chu kỳ, xác nhận sau khi xử lý sự cố. Màn hình này khác với tay dạy của robot, vốn chỉ dùng khi chỉnh quỹ đạo.
Ba lớp đầu do nhà tích hợp làm khi lắp tế bào. Hai lớp sau thường bị bỏ qua ở giai đoạn đầu, rồi phải bổ sung khi xưởng cần biết tế bào chạy được bao nhiêu và dừng vì lý do gì.
Máy tính công nghiệp Advantech cho robot đặt ở đâu trong tế bào
| Vị trí | Việc phải làm | Ràng buộc tại chỗ |
|---|---|---|
| Trong tủ điện của tế bào | Chạy phần mềm xử lý ảnh, cấp nguồn cho camera, trả toạ độ gắp | Không gian thanh ray hẹp, nguồn một chiều 24 V, không có chỗ cho quạt hút |
| Ngay cạnh hàng rào | Hiển thị nhịp chu kỳ, sản lượng, lý do dừng cho thợ đứng máy | Bụi mài và hơi dầu, thợ đeo găng tay, mặt trước phải lau được |
| Tủ trung tâm của cụm tế bào | Gom số liệu nhiều tế bào, giữ thư viện công thức theo mã hàng | Cần nhiều cổng mạng để tách mạng tế bào khỏi mạng văn phòng |
| Sát trạm kiểm tra sau robot | Chụp và lưu ảnh sản phẩm sau khi lắp, đối chiếu với mẫu chuẩn | Cần khe cắm mở rộng cho card thu ảnh hoặc card vào ra chuyên dụng |
Bốn vị trí này có ràng buộc khác nhau nên hiếm khi dùng chung một mã máy. Nguyên tắc là chọn theo ràng buộc lắp đặt trước, chọn theo sức tính toán sau, vì một máy mạnh nhưng không gá được vào tủ thì vẫn phải bỏ.
Yêu cầu kỹ thuật với máy tính trong tế bào robot
| Tiêu chí | Mức nên đạt | Lý do |
|---|---|---|
| Chịu rung khi đang chạy | Theo IEC 60068-2-64, mức 2 Grms trở lên khi dùng ổ thể rắn | Cánh tay đổi hướng liên tục, rung truyền qua sàn và khung tế bào |
| Chịu va đập | Theo IEC 60068-2-27, 50G nửa hình sin trong 11 ms | Va đập khi cửa an toàn đóng mạnh hoặc khi khay phôi rơi xuống bàn |
| Dải nhiệt làm việc | Âm 20 đến 60 độ C | Trong tủ điện kín, nhiệt độ cao hơn nhiệt độ xưởng vài chục độ |
| Nguồn cấp | Một chiều dải rộng, dùng được nguồn 24 V có sẵn trong tủ | Bỏ được bộ nguồn rời và ổ cắm dân dụng bên trong tủ điện |
| Cổng cho camera | Cổng Gigabit cấp nguồn qua mạng theo IEEE 802.3af, đồng bộ theo IEEE 1588 | Camera công nghiệp lấy nguồn ngay trên dây mạng, chụp đồng thời nhiều góc |
| Vào ra số cách ly | Có sẵn trên máy hoặc bổ sung bằng mô-đun | Nhận tín hiệu cảm biến có phôi và trả tín hiệu cho phép robot gắp |
| Khe cắm mở rộng | Ít nhất một khe PCI hoặc PCIe | Chỗ cắm card thu ảnh, card chuyển động hoặc card mạng hiện trường |
| Cách gá | Ngàm cố định hoặc thanh ray, không đặt rời trên mặt bàn | Máy đặt rời sẽ dịch chuyển theo rung và làm lỏng đầu cắm |
Hai tiêu chí hay bị bỏ sót là cách gá và cách cấp nguồn. Một máy tính đúng cấu hình nhưng đặt trên nóc tủ và cắm qua ổ điện dân dụng sẽ trở thành nguyên nhân dừng chuyền sau vài tháng, dù bảng thông số của nó không có gì sai.
Dòng máy Advantech dùng cho từng lớp trong tế bào
| Lớp thiết bị | Model | Đặc điểm theo tài liệu hãng | Lý do chọn |
|---|---|---|---|
| Thị giác dẫn hướng | AIIS-5410P | Vi xử lý Intel Core i thế hệ thứ 6 dạng BGA, bốn cổng Gigabit cấp nguồn qua mạng, tự nhận và phân loại thiết bị được cấp nguồn, tuân theo IEEE 1588 và IEEE 802.3af, dùng với camera GigE, nguồn vào 9 đến 36 V một chiều, dải nhiệt âm 20 đến 60 độ C, vào ra số cách ly, một khe PCIe x8, khoang gắn khoá phần mềm bên trong có chốt | Bốn camera cắm thẳng vào máy, không cần bộ cấp nguồn riêng cho từng camera |
| Giám sát cụm tế bào | ARK-3520P | Vi xử lý Intel Core i3, i5 hoặc i7 dạng BGA, ba màn hình độc lập gồm VGA, HDMI và một ngõ tuỳ chọn, bộ nhớ DDR4 SO-DIMM tới 32 GB, khe PCI hoặc PCIe x4, nguồn vào 9 đến 36 V, sáu cổng USB 3.0 và tám cổng COM, hai khay ổ 2,5 inch tháo rời, tương thích mô-đun iDoor | Tám cổng nối tiếp đủ để đấu thẳng với nhiều thiết bị hiện trường quanh tế bào |
| Máy gom số liệu trong tủ | UNO-2484G | Vi xử lý Intel Core i3, i5 hoặc i7, bốn cổng Gigabit, bốn cổng USB 3.0, bốn cổng RS-232/422/485, một HDMI và một DisplayPort đạt 3840 x 2160, cấp bảo vệ IP40, dải nhiệt âm 20 đến 60 độ C, chịu rung 3 Grms theo IEC 60068-2-64, chịu va đập 50G theo IEC 60068-2-27, vi điều khiển bảo mật TPM 2.0, khe mPCIe kích thước đầy đủ, đầu nối nguồn dạng khối bắt vít | Bốn cổng mạng cho phép tách mạng camera, mạng điều khiển và mạng nhà máy |
| Thao tác tại hàng rào | TPC-1751T | Màn hình công nghiệp 17 inch SXGA, đèn nền tuổi thọ 50 nghìn giờ, vi xử lý Intel Atom E3827 1,75 GHz hai nhân hoặc Celeron J1900 2 GHz bốn nhân với 4 GB DDR3L, dải nhiệt âm 20 đến 60 độ C, mặt trước đạt IP66 ở bản phẳng hoàn toàn và IP65 ở bản thường, cảm ứng điện trở 5 dây, khe mPCIe kích thước đầy đủ, thân không quạt, viền nhôm và mạch nối đất khung máy | Cảm ứng điện trở bấm được khi thợ đeo găng tay dính dầu |
| Đọc tín hiệu quanh tế bào | ADAM-6060 | Sáu kênh vào số và sáu kênh ra rơ le, giao tiếp Ethernet 10/100, hỗ trợ Modbus TCP, TCP/IP, UDP và HTTP, cách ly 2.000 V một chiều, nguồn 10 đến 30 V một chiều, bộ đếm xung 32 bit tới 3 kHz, dải nhiệt âm 40 đến 70 độ C, mạch theo dõi treo máy | Đếm chu kỳ và đọc trạng thái cửa an toàn mà không đụng vào bộ điều khiển robot |
| Mạng riêng của tế bào | EKI-7710G-2C | Tám cổng Gigabit cộng hai cổng kết hợp đồng hoặc quang, khe SFP để mở rộng cáp quang, vòng dự phòng X-Ring Pro khôi phục dưới 20 ms, hỗ trợ RSTP và STP, quản lý qua SNMP v1, v2c và v3, nguồn kép 12 đến 48 V một chiều và một ngõ rơ le báo lỗi, bản EKI-7710G-2CI làm việc từ âm 40 đến 75 độ C | Thời gian khôi phục dưới 20 ms giữ ảnh camera không mất khi một đường mạng đứt |
Ví dụ một tế bào robot gắp và xếp thùng
Tế bào gồm một cánh tay sáu bậc, một băng tải cấp sản phẩm và một trạm xếp thùng. Sản phẩm chạy tới với vị trí không cố định, nên robot cần biết toạ độ trước khi hạ kẹp. Khi mới lắp, tế bào chạy được nhưng mỗi lần đổi quy cách thùng, thợ phải gọi nhà tích hợp tới chỉnh lại quỹ đạo.
Cách bố trí lại gọn hơn: đặt một máy tính thị giác trong tủ, hai camera cắm thẳng vào cổng cấp nguồn qua mạng của máy, phần mềm xử lý ảnh tính toạ độ và góc rồi gửi sang bộ điều khiển robot. Quy cách thùng được lưu thành công thức, thợ chọn trên màn hình cảm ứng gắn ở hàng rào thay vì sửa chương trình. Một mô-đun vào ra đếm số sản phẩm ra khỏi tế bào và đọc trạng thái cửa an toàn.
Sau hai tháng, số liệu cho thấy nhịp chu kỳ trung bình chậm hơn thiết kế khoảng một phần tám, và phần lớn thời gian mất đi rơi vào lúc chờ băng tải dồn sản phẩm chứ không phải lúc robot chạy. Kết luận này chỉ có được vì tế bào ghi lại từng chu kỳ, chứ không đến từ việc quan sát bằng mắt. Cách chọn chỉ số và dựng bảng theo dõi ở quy mô cả xưởng được nêu trong bài máy tính công nghiệp cho nhà máy kỹ thuật số.
Chọn thiết bị cho tế bào robot
Năm thông tin cần chuẩn bị trước khi chốt cấu hình: số camera và loại giao tiếp của camera, số tín hiệu vào ra cần đọc quanh tế bào, chỗ trống còn lại trong tủ điện tính theo chiều rộng thanh ray, cách cấp nguồn trong tủ, và số mã hàng mà tế bào phải chạy luân phiên.
Nếu tế bào có camera dẫn hướng, bắt đầu từ nhóm máy chuyên thị giác trong danh mục PC không quạt mạnh mẽ, trang sản phẩm cụ thể là AIIS-5410P. Nếu tế bào chỉ cần gom số liệu và giữ công thức, chọn trong nhóm máy tính không quạt với các mã như ARK-3520P. Màn hình thao tác tại hàng rào dùng TPC-1751T hoặc mã cùng dòng có kích thước nhỏ hơn.
Phần thị giác máy tính đứng sau khâu dẫn hướng robot được trình bày riêng ở bài thị giác máy tính trong sản xuất, còn cách thu số liệu từ máy gia công đặt cạnh tế bào nằm ở bài kết nối máy CNC với máy tính công nghiệp.
Bối cảnh chung về nhóm máy tính công nghiệp của hãng có tại chuyên mục máy tính công nghiệp Advantech trên IPC247. Khi cần lọc nhanh model theo dải nhiệt, số cổng mạng và cách gá trong tủ, dùng công cụ chọn máy theo yêu cầu lắp đặt.
Câu hỏi thường gặp về máy tính cho tế bào robot
Bộ điều khiển đi kèm robot đã đủ chưa, còn cần máy tính riêng không?
Bộ điều khiển của hãng robot lo phần chuyển động và an toàn của chính cánh tay. Phần xử lý ảnh, lưu công thức theo mã hàng, ghi nhật ký và trao đổi với hệ thống điều độ nằm ngoài phạm vi của nó. Khi tế bào chỉ chạy một mã hàng cố định thì không cần thêm máy tính. Khi tế bào đổi mã hàng thường xuyên hoặc có camera dẫn hướng thì cần một máy tính riêng.
Camera dẫn hướng robot nên nối vào đâu?
Camera GigE nên nối thẳng vào máy tính xử lý ảnh có cổng cấp nguồn qua mạng, không đi vòng qua switch chung của xưởng. Cách này giữ đường truyền ảnh riêng, giảm trễ và bỏ được bộ nguồn rời cho từng camera. Máy tính sau đó chỉ gửi toạ độ đã tính sang bộ điều khiển robot.
Máy tính đặt trong tủ điện của tế bào robot cần lưu ý gì?
Ba điểm. Thân không quạt để tránh hút bụi mài và hơi dầu trong xưởng. Chịu rung theo tiêu chuẩn công nghiệp vì tế bào robot rung liên tục khi cánh tay đổi hướng. Nhận nguồn một chiều dải rộng để dùng chung bộ nguồn 24 V có sẵn trong tủ thay vì kéo thêm ổ cắm.
Nên bắt đầu đo chỉ số nào ở một tế bào robot mới lắp?
Nhịp chu kỳ thực tế và số lần dừng vì lỗi gắp. Hai chỉ số này cho thấy tế bào đang chạy đúng nhịp thiết kế hay không và phần lớn thời gian mất đi nằm ở khâu nào. Các chỉ số về hao mòn kẹp và tải trục nên đo ở giai đoạn sau.
Tế bào robot cần mạng riêng hay dùng chung mạng nhà máy?
Nên tách. Lưu lượng ảnh và tín hiệu điều khiển trong tế bào cần độ trễ ổn định, còn mạng văn phòng thì không bảo đảm điều đó. Cách thông dụng là dùng một switch công nghiệp cho riêng tế bào, rồi nối lên mạng nhà máy bằng một cổng duy nhất.
Đọc thêm về thiết bị: toàn bộ máy tính công nghiệp Advantech cùng các hãng khác trên ipc247.com.